Affichage des articles dont le libellé est lego. Afficher tous les articles

mardi 25 décembre 2012

Robot suiveur de balles OpenCV (Projet expérimental)

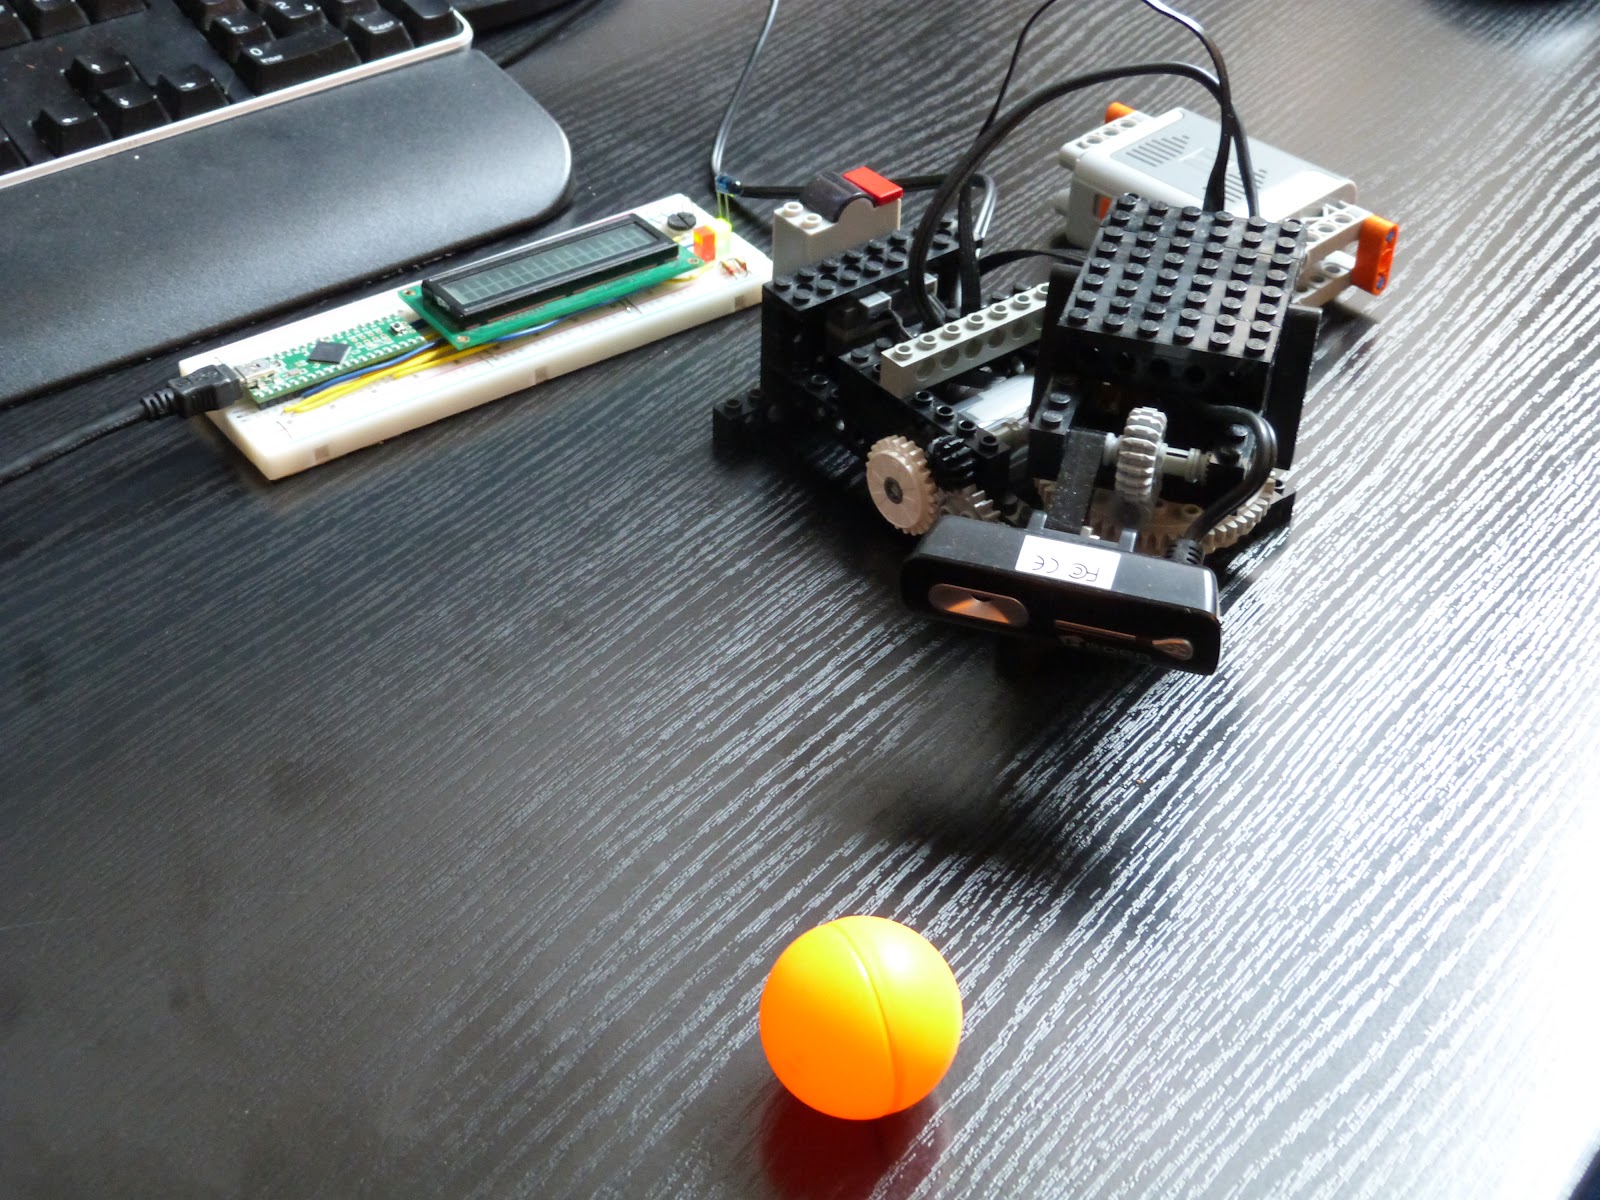
Le projet robot tourelle suiveuse de balles, est sans doutes le premier d'une longue série de petits projets à venir. En effet les possibilités offertes par la librairie OpenCV sont impressionnantes et "simples" à mettre en place. L'idée de ce premier projet à base d'OpenCV est de réussir à déplacer une webcam montée sur un châssis rotatif afin que celle ci fixe une balle et la centre au milieu de l'image. Le châssis est entièrement réalisé en légos et la caméra est une petite webcam générique maintenue en place sur une pièce légo par des visses. La motorisation est un kit power functions contenant deux petits moteurs, le bloc batterie et le récepteur infrarouge légo. La webcam est branchée directement à un PC. La tourelle quand à elle est branchée aussi à l'USB grâce à une interface "maison" USB vers signaux infrarouges légo. Côté commande de la tourelle il suffit d'envoyer des chaines de caractères (correspondant à la rotation moteur voulue) dans le bon périphérique usb.

samedi 7 juillet 2012

Robot automate Lego Technics Hexapod

Robot lego hexapode pneumatique Robot lego hexapode L'idée principale de ce projet est de réaliser un automate avec les pièces de legos pneumatiques. En effet parmi les pièces lego techniques standards on a toute une mécanique pneumatique fournie. Ces pièces sont les vérins, pompes à air, tuyauterie, et interrupteurs pneumatiques. C'est en utilisant une astuce consistant a monter les interrupteurs pneumatiques sur les vérins que l'on peut concevoir des "portes logiques" qui vont nous permettre de "coder" des séquences de mouvement. D'ailleurs des séquences bien plus complexes peuvent être conçues avec des pièces de légo pneumatique et simplement mécanique. Par exemple célébrer le centenaire du pionnier de l'informatique Alan Turing, huit étudiants en master de l'Ecole normale supérieure de Lyon ont fabriqué une sorte d'ordinateur en Lego. (article du Monde sur cette réalisation)

lundi 21 mai 2012

Télécommande infrarouge lego power function et librairie arduino

Un chassis motorisé de légo technic est souvent très pratique pour réaliser une base pour un robot. L'idée de cet article est de vous présenter une librairie pour arduino qui permet de commander le récepteur infrarouge des legos technics power functions. Le principe de l'interface est d'émuler les signaux de la télécommande. En effet le protocole lego n'est pas très complexe, et surtout il ouvre la possibilité d'adresser le récépteur légo différemment et donc d'accéder  a de nouvelles fonctionnalités tels que la vitesse de rotation de chaque moteur (sur 7 niveaux) et la fonction de frein qui permet d'immobiliser l'axe du moteur. Pour mettre en exemple cette librairie je vous propose de réaliser une télécommande améliorée pour lego technics power function.

samedi 19 mai 2012

Capteur de lignes pour la robotique et librairie arduino

Un capteur de lignes permet de détecter une variation d'intensité lumineuse sur une surface. Il s'agit de permettre la détection de lignes noires tracées sur une feuille blanche, ou tout autre variation de couleurs à condition que le contraste entre les deux couleurs soit suffisant.

Capteur de lignes pour robot
Les capteurs de lignes peuvent être infrarouges ou alors fonctionnant avec la lumière visible. Dans le cadre de cet article je vous propose que réaliser un capteur avec une photo résistance et un éclairage par une diode électroluminescente haute luminosité, donc a lumière visible. Ce genre de capteurs est sensible aux variations de lumière ambiante. Il est possible évidement d'essayer de créer une sorte de boite noire autour du capteur afin qu'il ne soit pas perturbé par la lumière ambiante, mais cela sous entends que votre boite de capteur devra être au ras du sol et cela n'est pas toujours facile à faire. Pour pallier à ce problème nous allons utiliser un algorithme qui permettra au robot ou tout autre dispositif de calculer un seuil de détection dynamique.

dimanche 8 août 2010

Lego Technic 8275 + EEE PC 901 = Robot commandé en wifi avec la visualisation webcam

Robot utilisant un eee-pc avec un module infrarouge permettant de contrôler les power functions du lego technique. Cela permet de réaliser une interface très propre entre la motorisation du châssis du robot et le eee-pc servant de contrôleur. De plus tous les périphériques du pc sont utilisable dans le programme. Donc il est possible d'exploiter les bibliothèques tels que openCV pour la détection d'obstacles et/ou de trajectoires.