Affichage des articles dont le libellé est informatique. Afficher tous les articles

lundi 18 mai 2015

Recherche automatique de photos de contacts dans Salesforce avec Google API

Lorsque l'on travaille quotidiennement avec un CRM et que l'on est amené à rencontrer physiquement des contacts il est agréable de disposer d'une photo de chaque contact pour mieux identifier ses interlocuteurs ou simplement les reconnaître lors d'un rendez vous. Cela arrive couramment que lors de la préparation d'un rendez-vous client on tape une requête composé du nom et du prénom d'un contact afin de voir si ce dernier n'aurait pas à tout hasard un profil linkedin ou viadeo. Le projet que je vous propose ici c'est l'intégration d'un bloc comportant des photos répondant à la requête Nom + Prénom + Fonction (optionnel) dans l'API Google Images de votre contact. Bien évidement cette technique est plus qu'approximative dans les cas ou la personne aurait des homonymes ayant une identité web plus prononcée que celle du contact que vous recherchez ou tout simplement dans le cas où votre contact n'aurait aucune présence web. Pour ces raisons ce projet a pour unique vocation l'automatisation de la démarche qui consisterait à consulter les résultats de "nom prénom" (et éventuellement fonction) dans la recherche universelle google images. En aucun cas il ne s'agit d'un outil permettant d'obtenir à coup sur la photo d'une personne.

dimanche 19 avril 2015

MantisWeatherTracker script PHP de suivi projet et mémo Git avec GitHub

Mantis Weather Tracker est un script PHP très simple vous permettant d'avoir une vue sous forme de météo de l'ensemble de vos projets mantisBT (mantig bug tracker). J'ai codé ce projet il y a quelques temps déjà pour mes propres besoins de suivi de projet. Il m'a semblé important d'avoir une vue d'ensemble simple et motivante de tous les projets actuellement actifs.  Le script que j'ai développé s'appuie entièrement sur les API de mantisBT, et ne nécessite aucune configuration particulière. La connexion se fait avec votre login et votre mot de passe mantis.


lundi 15 juillet 2013

Formulaire de contact interfacé avec un CRM Dolibarr

Lorsque l'on crée un site internet pour des besoins professionnels on est souvent amené à mettre en place un formulaire de contact, de demande de devis, ou toute autre demande. La question qui se pose souvent est comment tirer un maximum d'avantages de ces précieuses pistes de prospects qui s'ouvrent à vous. La réponse apportée par la plus part des structures simples est le renvoi automatique du formulaire de contact ou autre sur une boite mail. Une personne sera alors chargée de traiter ces demandes manuellement une à une. La solution que je vous propose est l'intégration directe de vos formulaires de prise de contacts dans votre CRM Dolibarr. Les prises de contacts seront automatiquement ajoutées dans Dolibarr en tant que tâches dans l'agenda, de fait le traitement de ces dernières s’intègrent en toute fluidité à un process d'entreprise s'appuyant sur un CRM.

mardi 25 décembre 2012

Robot suiveur de balles OpenCV (Projet expérimental)

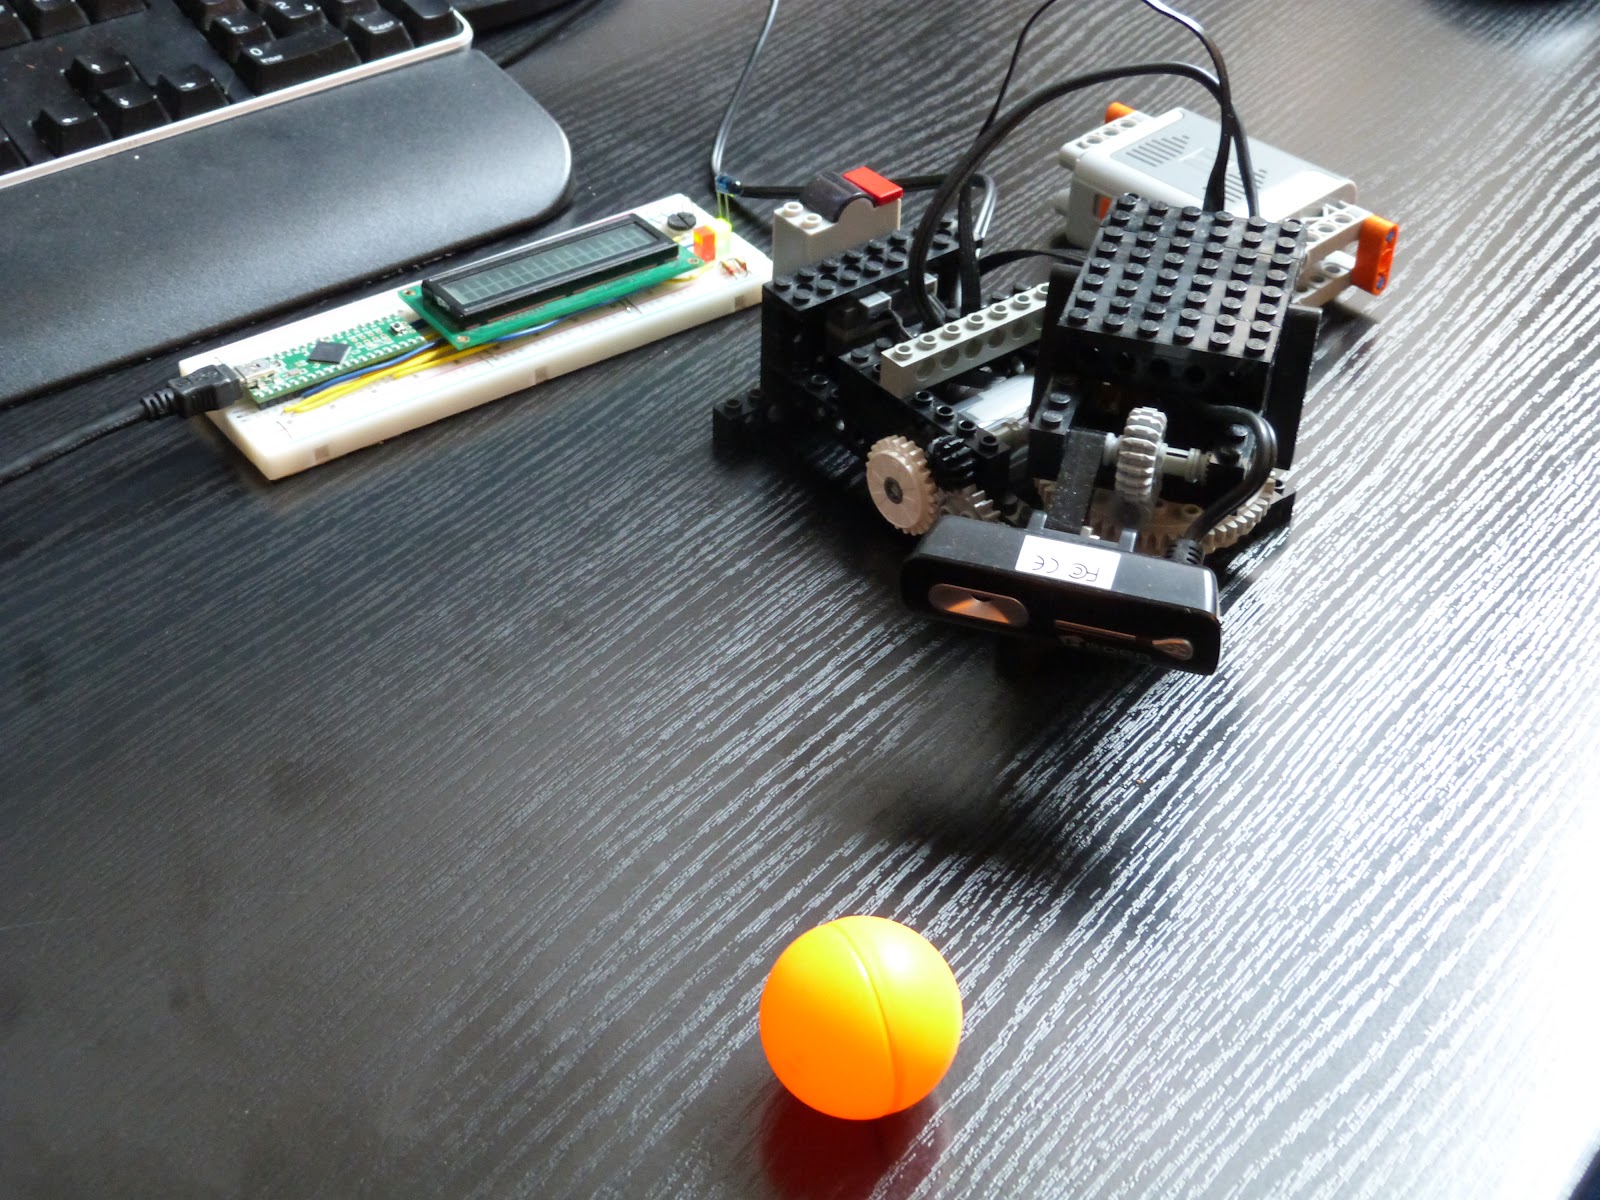
Le projet robot tourelle suiveuse de balles, est sans doutes le premier d'une longue série de petits projets à venir. En effet les possibilités offertes par la librairie OpenCV sont impressionnantes et "simples" à mettre en place. L'idée de ce premier projet à base d'OpenCV est de réussir à déplacer une webcam montée sur un châssis rotatif afin que celle ci fixe une balle et la centre au milieu de l'image. Le châssis est entièrement réalisé en légos et la caméra est une petite webcam générique maintenue en place sur une pièce légo par des visses. La motorisation est un kit power functions contenant deux petits moteurs, le bloc batterie et le récepteur infrarouge légo. La webcam est branchée directement à un PC. La tourelle quand à elle est branchée aussi à l'USB grâce à une interface "maison" USB vers signaux infrarouges légo. Côté commande de la tourelle il suffit d'envoyer des chaines de caractères (correspondant à la rotation moteur voulue) dans le bon périphérique usb.

dimanche 9 septembre 2012

Mini écran LCD pour serveur (linux) en USB

Ecran lcd arduino en usb Ecran lcd teensy2 Le mini écran pour serveur est un petit projet très simple mais potentiellement extrêmement utile. Lorsque vous travaillez dans l'informatique vous êtes souvent amenés a utiliser des scripts (perl, php, etc) divers et variés qui tournent et qui effectuent à votre place des tâches répétitives. Il est alors intéressant de pouvoir suivre l'évolution de ces scripts en temps réel pour savoir si ce dernier tourne toujours où il en est dans le traitement. La solution simple consiste a utiliser son moniteur mais avec le projet mini LCD en USB vous pourrez très simplement envoyer vos message de script directement sur un petit ecran LCD branché en USB. De ce fait vous pourrez même éteindre l'écran principal de votre machine tout en gardant un oeuil sur les processus en cours dans votre machine.

dimanche 22 juillet 2012

Interface télécommande RC en Joystick USB

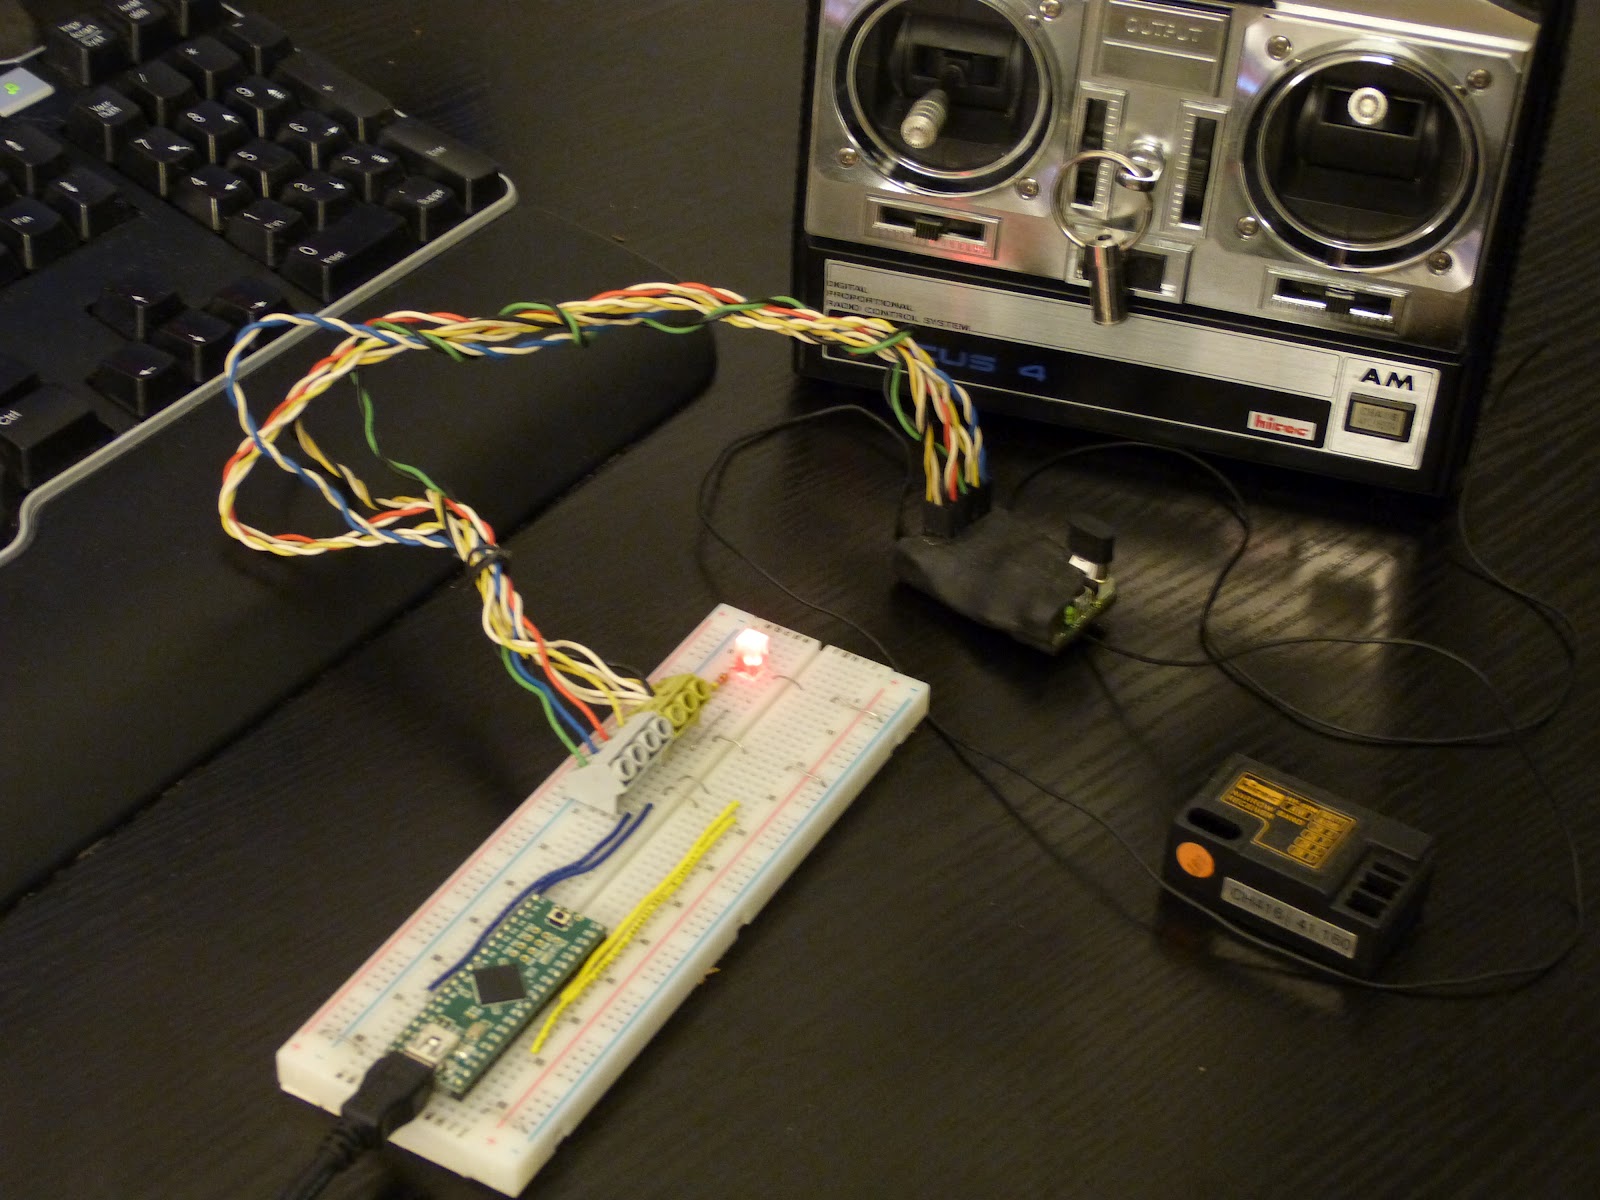
L'idée de ce projet est de pouvoir adapter n'importe quelle télécommande de modélisme sur un ordinateur par le biais du port USB. Côté ordinateur, rien d'extraordinaire, on veut simplement obtenir un nouveau périphérique de type joystick. Dans mon projet j'utilise une télécommande 4 voies, de ce fait l'adaptateur va "faire croire" (émuler) à l'ordinateur la présence d'un joystick USB 4 axes. La particularité de l'adaptateur vient du fait qu'au lieux d'utiliser la prise écolage sur la télécommande, nous utilisons simplement le récepteur de la télécommande (ou un récepteur compatible à la même fréquence). Ce sont donc les signaux reçus par le récepteur qui seront traités par l'adaptateur. Ce procédé à un avantage incontestable qui est celui de vous offrir la possibilité de vous servir de votre télécommande (sans fils) pour piloter un modèle dans FMS ou votre simulateur ou jeu favoris.

jeudi 24 mai 2012

Robot suiveur de lignes a base du teensy (arduino)

Le robot suiveur de lignes est un petit projet très simple. On trace une ligne au feutre noir sur une grande feuille blanche on pose le robot sur la ligne, et ce dernier va suivre la ligne. Ici mon robot fonctionne avec un Teensy 2 ++ (équivalent de l'arduino mais avec des ports entrés/sorties en plus) cadencé a 16Mhz. Le châssis utilisé est en légos technics, et pour la motorisation j'ai utilisé les moteurs lego power functions. Les lignes sont détectées grâce a deux capteurs de lignes basés sur des photo résistance. L'astuce principale de ce robot réside dans l'utilisation de l'infrarouge pour commander les moteurs officiels légo. Cela permet de ne pas avoir la moindre interface "physique" entre le circuit contrôleur et l'étage de la motorisation. Le robot suiveur de lignes possede donc deux parties electroniques distinctes. D'un coté les lego power functions (motorisation légo), et de l'autre le circuit de la plaque a essai qui est alimenté par une batterie de 9v.

lundi 21 mai 2012

Télécommande infrarouge lego power function et librairie arduino

Un chassis motorisé de légo technic est souvent très pratique pour réaliser une base pour un robot. L'idée de cet article est de vous présenter une librairie pour arduino qui permet de commander le récepteur infrarouge des legos technics power functions. Le principe de l'interface est d'émuler les signaux de la télécommande. En effet le protocole lego n'est pas très complexe, et surtout il ouvre la possibilité d'adresser le récépteur légo différemment et donc d'accéder  a de nouvelles fonctionnalités tels que la vitesse de rotation de chaque moteur (sur 7 niveaux) et la fonction de frein qui permet d'immobiliser l'axe du moteur. Pour mettre en exemple cette librairie je vous propose de réaliser une télécommande améliorée pour lego technics power function.

jeudi 3 mai 2012

Connaitre la position d'un servo moteur

Les servos moteurs sont une solution simple pour mettre en place la partie mécanique d'un robot ou un automatisme. En effet un servo moteur a du couple (3kg/cm pour un servo moteur standard), une précision quasiment au degré près (selon les modèles) et a une taille convenable pour de l'embarqué. Cependant un servo moteur de modélisme standard n'a pas d'indicateur de position, ce qui signifie que l'on ne sait pas la position à un instant t du servo moteur. Dans cet article je vous propose une solution pour connaitre a tout moment la position d'un servo moteur. Il existe des solutions de modification de servo très poussées consistant a remplacer intégralement la carte éléctronique du servo par un microcontrolleur, mais ces solutions sont plus honéreuses a mettre en place. Dans cet article je vous propose une solution consistant a souder un seul fil sur le potentiomètre du servomoteur.

mercredi 2 mai 2012

Programmateur de 16F84 avec un Teensy++ (Arduino)

Ayant pas mal travaillé avec le 16F84 par le passé j'ai voulu proposer une lib pour arduino afin de permettre de programmer un 16F84 avec un Teensy2++ (équivalent de la platine Arduino).

Le fonctionnement de la lib est très simple. Pour programmer un 16F84 avec l'arduino, il vous suffira d'inclure la lib dans votre projet, declarer l'objet Pic16F84, déclarer une variable String contenant le programme en hexadécimal puis lancer la methode correspondant à l'envoi du programme dans le 16F84.